Багатопродуктні формули для зменшення похибки Троттера
Очікуване використання: чотири хвилини на процесорі Heron r2 (ПРИМІТКА: Це лише оцінка. Твій час виконання може відрізнятися.)
Результати навчання
-
Як мультипродуктні формули (MPF) зменшують похибку Троттера при моделюванні гамільтоніана, комбінуючи очікувані значення з кількох неглибоких схем
-
Коли MPF корисні порівняно зі стандартними продуктними формулами, а коли вони не є правильним інструментом
-
Як обчислити статичні та динамічні коефіцієнти MPF за допомогою пакета
qiskit_addon_mpf -
Як виконати робочий процес MPF від початку до кінця на апаратному забезпеченні IBM Quantum®, включно з транспіляцією, зменшенням похибок та постобробкою
Передумови
-
Методи компіляції для схем моделювання гамільтоніана — знайомить з продуктними схемами Троттера в Qiskit.
-
Продуктні формули в Qiskit, зокрема класи синтезу
SuzukiTrotterтаLieTrotter.
Передумови
Що таке мультипродуктні формули?
При моделюванні квантових систем на квантовому комп'ютері центральним завданням є наближення оператора часової еволюції для гамільтоніана . Стандартний підхід використовує продуктні формули (PF), також відомі як розкладання Троттера-Судзукі. Вони розкладають на члени, окремі унітарні оператори яких ефективно реалізувати, а потім наближають повну еволюцію як впорядкований добуток цих простіших унітарних операторів.
Продуктна формула першого порядку (Лі-Троттера) має вигляд:
яка вносить квадратичну похибку: . Симетричні формули вищого порядку , де позначає порядок симетричної продуктної формули (див. посилання [1]), збігаються швидше як , але за рахунок глибших схем на крок.
Щоб зменшити похибку при фіксованому порядку , зазвичай розбивають загальний час еволюції на менших кроків Троттера. Кожен крок наближає продуктною формулою, і кроки об'єднуються:
Для симетричної формули порядку залишкова похибка Троттера тоді масштабується як . Тож збільшення швидко пригнічує похибку Троттера — але це також лінійно поглиблює схему, а на зашумленому апаратному забезпеченні це означає більше накопиченого шуму вентилів. Це протиріччя між похибкою Троттера (сприяє більшому ) і апаратним шумом (сприяє меншому ) — це саме те, для вирішення чого призначені мультипродуктні формули. Зауваж, що MPF стосуються комбінування результатів з різних виборів при фіксованому порядку — вони не змінюють порядок базової продуктної формули.
Мультипродуктні формули (MPF) [1] будують зважену лінійну комбінацію очікуваних значень, отриманих з кількох неглибших схем Троттера, кожна з яких використовує різну кількість кроків Троттера (набір з значень кроків):
де — очікуване значення спостережуваної величини у момент часу , оцінене зі схеми Троттера з кроками, а коефіцієнти вибираються так, щоб провідні члени похибки Троттера в комбінації скасовувалися. Ми повернемося до цього виразу на Кроці 4, де оцінимо його явно, щоб об'єднати наші результати Троттера. Ключовий практичний момент полягає в тому, що найглибша схема в MPF потребує лише кроків, що значно менше за єдине , яке було б потрібне для досягнення тієї ж ефективної похибки Троттера безпосередньо. Неглибші схеми роблять підхід MPF краще пристосованим до зашумленого апаратного забезпечення.
Як визначаються коефіцієнти?
Існує два сімейства коефіцієнтів MPF:
Статичні коефіцієнти не залежать від гамільтоніана, початкового стану та часу еволюції. Вони знаходяться шляхом розв'язання лінійної системи , яка забезпечує скасування провідних членів похибки Троттера. Для набору кроків Троттера , що використовуються з симетричною продуктною формулою порядку , розкладання похибки Троттера в оберненому степені приводить до рівнянь-обмежень вигляду:
де цілі показники степеня — це порядки послідовних членів похибки Троттера для обраної продуктної формули. Для симетричної PF порядку провідна похибка в масштабується як , з подальшими поправками при — тож показники степеня . Для несиметричних PF внесок дають як непарні, так і парні степені, і . Див. посилання [1] для повного виведення. Перше рівняння в системі вище забезпечує незміщеність (MPF відтворює точне очікуване значення в границі ), а решта рівнянь послідовно скасовують перші членів похибки Троттера. Коли отримана -норма занадто велика (що посилює шум вибірки), замість цього можна розв'язати наближену оптимізацію, яка обмежує , мінімізуючи .
Динамічні коефіцієнти [2], [3] додатково залежать від гамільтоніана, початкового стану та часу еволюції . Вони мінімізують відстань за нормою Фробеніуса між справжнім еволюціонованим у часі станом і наближенням MPF:
де — матриця Грама перекриттів між еволюціонованими за Троттером станами для різної кількості кроків , а вимірює перекриття з (наближеним) точним станом. У цьому туторіалі ці величини обчислюються ефективно за допомогою методів тензорних мереж, зокрема бекендів на основі TeNPy у qiskit_addon_mpf.
Коли використовувати MPF
MPF найбільш корисні, коли:
-
Глибина схеми є вузьким місцем. Якщо апаратний шум обмежує глибину, яку можна запустити, використовуй MPF для досягнення вищої ефективної точності Троттера з неглибших схем.
-
Тобі потрібні точні очікувані значення, а не повна підготовка стану. MPF працюють на рівні очікуваних значень — вони комбінують класичні числа, а не квантові стани. Тому вони ідеально підходять для оцінки спостережуваних величин при використанні примітиву Estimator.
-
Ти комбінуєш помірну кількість значень кроків Троттера. Зазвичай комбінування – різних значень кроків достатньо для скасування кількох провідних членів похибки Троттера, зберігаючи при цьому керованим.
Коли MPF можуть не допомогти
-
Дуже короткі часи еволюції. Коли достатньо мале, щоб одна формула Троттера низького порядку вже була точною, накладні витрати на запуск кількох схем є непотрібними.
-
Завдання підготовки стану. MPF створюють скориговане очікуване значення, а не скоригований квантовий стан. Якщо тобі потрібен фактичний еволюціонований у часі стан (наприклад, як вхідні дані для іншої квантової підпрограми), MPF не застосовні.
-
Значення кроків Троттера, що порушують режим збіжності. Виведення статичних коефіцієнтів розкладає кожен окремий у ряд за ; це розкладання добре збігається лише коли . Якщо обрано занадто малим для заданого , найнеглибша схема далеко виходить за межі пертурбативного режиму, скасовані MPF члени похибки вищого порядку стають великими, і скасування може вимагати великих коефіцієнтів. -норма є практичним діагностичним показником: коли , накладні витрати на вибірку можуть переважити зменшення похибки Троттера. Див. посібник з вибору кроків Троттера для деталей.
Що охоплює цей туторіал
Цей туторіал проводить через повний робочий процес MPF від початку до кінця у два етапи. Спочатку приклад малого симулятора (10-кубітний ланцюг Гейзенберга) демонструє, як налаштувати задачу, обчислити статичні та динамічні коефіцієнти MPF та порівняти отримані очікувані значення з точною діагоналізацією. Потім приклад великого апаратного забезпечення (50-кубітний ланцюг XXZ) показує, як транспілювати, виконувати на апаратному забезпеченні IBM Quantum зі зменшенням похибок та постобробляти результати за допомогою коефіцієнтів MPF. Протягом усього туторіалу ми використовуємо пакет qiskit_addon_mpf разом зі стандартними інструментами Qiskit.
Вимоги
Перед початком цього посібника переконайся, що у тебе встановлено наступне:
-
Qiskit SDK v2.0 або пізніша версія, з підтримкою візуалізації
-
Qiskit Runtime v0.22 або пізніша версія (
pip install qiskit-ibm-runtime) -
Симулятор Qiskit Aer (
pip install qiskit-aer) -
Доповнення MPF Qiskit з бекендом TeNPy (
pip install "qiskit-addon-mpf[tenpy]") -
Утиліти доповнень Qiskit (
pip install qiskit-addon-utils) -
SciPy (
pip install scipy)
Налаштування
Нижче ми збираємо всі імпорти пакетів, що використовуються протягом цього туторіалу, в одній комірці. Ми також визначаємо транспіляторний прохід CollectAndCollapse, який об'єднує сусідні обертання rxx і ryy в один XXPlusYYGate. Цей прохід застосовується як під час побудови схеми у Кроці 1 (щоб зберегти низьку кількість вентилів), так і опосередковано, коли ми витягуємо шарувату структуру для динамічного MPF у Кроці 4 (TeNPy очікує двокубітні вентилі, а не пари необ'єднаних обертань).
# Added by doQumentation — installs the packages this notebook needs if they are missing
import importlib.util

_needed = {"matplotlib": "matplotlib", "numpy": "numpy", "qiskit": "qiskit", "qiskit_addon_mpf": "qiskit-addon-mpf", "qiskit_addon_utils": "qiskit-addon-utils", "qiskit_aer": "qiskit-aer", "qiskit_ibm_runtime": "qiskit-ibm-runtime", "scipy": "scipy", "tenpy": "physics-tenpy"}
_missing = [pip for module, pip in _needed.items()
            if importlib.util.find_spec(module) is None]
# One at a time, so a package that fails to install does not block the others
for _pip in _missing:
    %pip install -q {_pip}
if not _missing:
    print("\u2713 All required packages are installed")
import warnings

import numpy as np
import matplotlib.pyplot as plt
from functools import partial
from copy import deepcopy

from qiskit import QuantumCircuit
from qiskit.quantum_info import Pauli, SparsePauliOp, Statevector
from qiskit.synthesis import SuzukiTrotter
from qiskit.transpiler import CouplingMap, PassManager
from qiskit.transpiler.preset_passmanagers import generate_preset_pass_manager
from qiskit.circuit.library import XXPlusYYGate
from qiskit.transpiler.passes.optimization.collect_and_collapse import (
    CollectAndCollapse,
    collect_using_filter_function,
    collapse_to_operation,
)

from qiskit_aer import AerSimulator
from qiskit_ibm_runtime import EstimatorV2 as Estimator, QiskitRuntimeService

from qiskit_addon_utils.problem_generators import (
    generate_xyz_hamiltonian,
    generate_time_evolution_circuit,
)
from qiskit_addon_utils.slicing import slice_by_depth
from qiskit_addon_mpf.static import setup_static_lse
from qiskit_addon_mpf.dynamic import setup_dynamic_lse
from qiskit_addon_mpf.costs import (
    setup_exact_problem,
    setup_sum_of_squares_problem,
    setup_frobenius_problem,
)
from qiskit_addon_mpf.backends.tenpy_layers import (
    LayerModel,
    LayerwiseEvolver,
)
from qiskit_addon_mpf.backends.tenpy_tebd import MPOState, MPS_neel_state

from scipy.linalg import expm

# Suppress TeNPy's `unit_cell_width` future-API warning. The default
# (`unit_cell_width=len(sites)`) is correct for Chain lattices, which is what
# `CouplingMap.from_line(...)` produces here, so the warning is informational.
warnings.filterwarnings(
    "ignore",
    message=r".*unit_cell_width.*",
    category=UserWarning,
)

# --- Helper: collect XX + YY rotations into a single gate ---
def filter_function(node):
    return node.op.name in {"rxx", "ryy"}

collect_function = partial(
    collect_using_filter_function,
    filter_function=filter_function,
    split_blocks=True,
    min_block_size=1,
)

def collapse_to_xx_plus_yy(block):
    param = 0.0
    for node in block.data:
        param += node.operation.params[0]
    return XXPlusYYGate(param)

collapse_function = partial(
    collapse_to_operation,
    collapse_function=collapse_to_xx_plus_yy,
)

pm = PassManager()
pm.append(CollectAndCollapse(collect_function, collapse_function))
Приклад малого симулятора
Крок 1: Відображення класичних вхідних даних на квантову задачу
Ми починаємо з 10-кубітної моделі Гейзенберга на лінії, використовуючи стан Нееля як початковий стан. Гамільтоніан має вигляд:
де — сила зв'язку між найближчими сусідами. Ми вимірюємо ZZ-корелятор на парі кубітів у середині ланцюга та використовуємо кроки Троттера з продуктною формулою другого порядку.
L = 10

# Generate coupling map and Hamiltonian
coupling_map = CouplingMap.from_line(L, bidirectional=False)

hamiltonian = generate_xyz_hamiltonian(
    coupling_map,
    coupling_constants=(1.0, 1.0, 1.0),
    ext_magnetic_field=(0.0, 0.0, 0.0),
)
print(hamiltonian)
SparsePauliOp(['IIIIIIIXXI', 'IIIIIIIYYI', 'IIIIIIIZZI', 'IIIIIXXIII', 'IIIIIYYIII', 'IIIIIZZIII', 'IIIXXIIIII', 'IIIYYIIIII', 'IIIZZIIIII', 'IXXIIIIIII', 'IYYIIIIIII', 'IZZIIIIIII', 'IIIIIIIIXX', 'IIIIIIIIYY', 'IIIIIIIIZZ', 'IIIIIIXXII', 'IIIIIIYYII', 'IIIIIIZZII', 'IIIIXXIIII', 'IIIIYYIIII', 'IIIIZZIIII', 'IIXXIIIIII', 'IIYYIIIIII', 'IIZZIIIIII', 'XXIIIIIIII', 'YYIIIIIIII', 'ZZIIIIIIII'],
              coeffs=[1.+0.j, 1.+0.j, 1.+0.j, 1.+0.j, 1.+0.j, 1.+0.j, 1.+0.j, 1.+0.j, 1.+0.j,
 1.+0.j, 1.+0.j, 1.+0.j, 1.+0.j, 1.+0.j, 1.+0.j, 1.+0.j, 1.+0.j, 1.+0.j,
 1.+0.j, 1.+0.j, 1.+0.j, 1.+0.j, 1.+0.j, 1.+0.j, 1.+0.j, 1.+0.j, 1.+0.j])
# Observable: ZZ on the middle pair of qubits
observable = SparsePauliOp.from_sparse_list(
    [("ZZ", (L // 2 - 1, L // 2), 1.0)], num_qubits=L
)
print(observable)
SparsePauliOp(['IIIIZZIIII'],
              coeffs=[1.+0.j])
# MPF parameters
mpf_trotter_steps = [1, 2, 4]
order = 2
symmetric = False

trotter_times = np.arange(0.5, 1.55, 0.1)
exact_evolution_times = np.arange(trotter_times[0], 1.55, 0.05)
Побудова схем Троттера
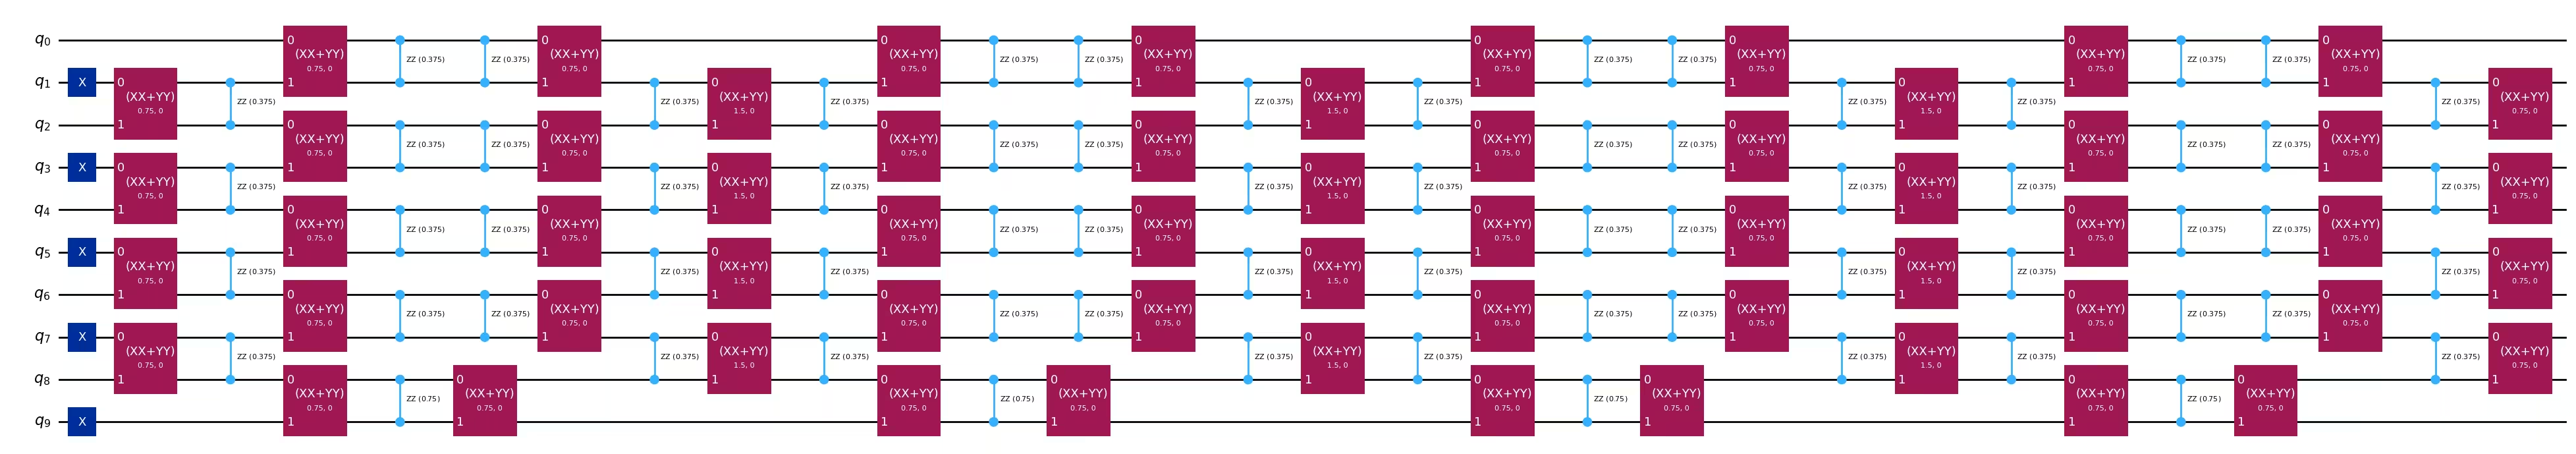
Ми створюємо схеми, що реалізують наближені часові еволюції Троттера для кожної точки часу та кожної кількості кроків Троттера. Прохід CollectAndCollapse, визначений у розділі Налаштування, збирає обертання XX і YY в окремі вентилі XX+YY, щоб підготуватися до ефективнішого моделювання тензорних мереж пізніше.
# Initial Neel state preparation
initial_state_circ = QuantumCircuit(L)
initial_state_circ.x([i for i in range(L) if i % 2 != 0])

all_circs = []
for total_time in trotter_times:
    mpf_trotter_circs = [
        generate_time_evolution_circuit(
            hamiltonian,
            time=total_time,
            synthesis=SuzukiTrotter(reps=num_steps, order=order),
        )
        for num_steps in mpf_trotter_steps
    ]

    mpf_trotter_circs = pm.run(
        mpf_trotter_circs
    )  # Collect XX and YY into XX + YY

    mpf_circuits = [
        initial_state_circ.compose(circuit) for circuit in mpf_trotter_circs
    ]
    all_circs.append(mpf_circuits)
mpf_circuits[-1].draw("mpl", fold=-1)
Крок 2: Оптимізація задачі для виконання на квантовому обладнанні
Для прикладу малого масштабу ми орієнтуємось на симулятор Aer. Перед тим, як схеми будуть готові до виконання, відбуваються два перетворення:
-
Збирання вентилів на рівні моделювання гамільтоніана. У комірці Налаштування ми побудували прохід
CollectAndCollapse, який об'єднує сусідні обертанняrxxіryyв одинXXPlusYYGate. Ми вже застосували цей прохід, коли будували схеми Троттера у Кроці 1 (викликpm.run(...)). Це зменшує кількість двокубітних вентилів і створює структуру, яка більш придатна для моделювання тензорних мереж для обчислення динамічних коефіцієнтів пізніше. -
Зниження до ISA симулятора. Нижче ми запускаємо готовий менеджер проходів Qiskit з
optimization_level=3, щоб знизити кожну схему Троттера до архітектури набору інструкцій (ISA) симулятора.
aer_sim = AerSimulator()
pm_sim = generate_preset_pass_manager(backend=aer_sim, optimization_level=3)

isa_circs_all_times = [
    pm_sim.run([deepcopy(c) for c in mpf_circuits])
    for mpf_circuits in all_circs
]
Крок 3: Виконання з використанням примітивів Qiskit
Для прикладу малого масштабу ми запускаємо трансльовані під ISA кола Троттера через примітив EstimatorV2 на основі Aer. Це дає нам безшумове еталонне значення для кожної пари — це значення , які MPF об'єднає на Кроці 4. Ми проходимо по діапазону часів еволюції, щоб потім побудувати повну часову криву для кожної окремої формули добутку та для MPF.
estimator = Estimator(mode=aer_sim)

mpf_expvals_all_times, mpf_stds_all_times = [], []
for isa_circuits in isa_circs_all_times:
    result = estimator.run(
        [(circuit, observable) for circuit in isa_circuits], precision=0.005
    ).result()
    mpf_expvals_all_times.append([res.data.evs for res in result])
    mpf_stds_all_times.append([res.data.stds for res in result])
Крок 4: Постобробка та повернення результату у бажаному класичному форматі
Крок 4 — це той крок, де MPF власне будується. Хоча коефіцієнти обчислюються саме тут (і для динамічного варіанту це обчислення може бути ресурсомістким), концептуально вони є класичним рецептом об'єднання квантових вимірювань з Кроку 3 в одне скориговане очікуване значення — тому ми розглядаємо весь процес обчислення коефіцієнтів та об'єднання як постобробку.
Щоб оцінити, наскільки добре MPF відтворює справжню динаміку, ми спочатку обчислюємо точні еволюціонована у часі очікувані значення шляхом безпосереднього експоненціювання гамільтоніана. Це можливо лише тому, що ; у прикладі великого масштабу на апаратному забезпеченні нижче нам доведеться натомість покладатися на оцінки за допомогою тензорних мереж.
exact_expvals = []
for t in exact_evolution_times:
    exp_H = expm(-1j * t * hamiltonian.to_matrix())
    initial_state = Statevector(initial_state_circ).data
    time_evolved_state = exp_H @ initial_state

    exact_obs = (
        time_evolved_state.conj()
        @ observable.to_matrix()
        @ time_evolved_state
    ).real
    exact_expvals.append(exact_obs)
Статичні коефіцієнти MPF
Статичні MPF використовують коефіцієнти , які не залежать від часу еволюції, гамільтоніана та початкового стану. Ми складаємо лінійну систему , описану в розділі «Довідкова інформація», і розв'язуємо її для коефіцієнтів. Матриця визначається кількістю кроків Троттера , порядком формули добутку та тим, чи є формула симетричною (що визначає показники степенів ).
Для нашого прикладу малого масштабу ми використовуємо з несиметричною формулою Судзукі-Троттера порядку (тобто та , що дає ). Система набуває вигляду:
Перший рядок забезпечує незміщеність (); другий та третій рядки скасовують провідні члени похибки Троттера та наступного порядку відповідно.
Налаштування LSE
Ми використовуємо setup_static_lse з qiskit_addon_mpf.static, щоб скласти матрицю та вектор правої частини , описані вище. Матриця залежить не лише від , а й від нашого вибору формули добутку — зокрема, від її порядку та того, чи є вона симетричною. Прапорець symmetric визначає схему показників степенів (симетричні формули дають лише члени похибки Троттера парного порядку; див. посилання [1]). Зауваж, що, як показано в посиланні [2], встановлення symmetric=True не є строго необхідним, навіть коли базова формула добутку є симетричною — несиметрична LSE залишається дійсною (вона накладає додаткові непотрібні обмеження).
Для нашого прикладу ми вже встановили order = 2 та symmetric = False на Кроці 1.
lse = setup_static_lse(mpf_trotter_steps, order=order, symmetric=symmetric)
Перевір побудовану матрицю та вектор , щоб переконатися, що вони відповідають системі, записаній вище.
lse.A
array([[1.      , 1.      , 1.      ],
       [1.      , 0.25    , 0.0625  ],
       [1.      , 0.125   , 0.015625]])
lse.b
array([1., 0., 0.])
Маючи LSE, ми розв'язуємо для статичних коефіцієнтів за допомогою lse.solve() (це прямий розв'язок ).
mpf_coeffs = lse.solve()
print(
    f"The static coefficients associated with the ansatze are: {mpf_coeffs}"
)
The static coefficients associated with the ansatze are: [ 0.04761905 -0.57142857 1.52380952]
Оптимізація для з використанням точної моделі
Як альтернативу обчисленню , ти можеш використовувати setup_exact_model для побудови екземпляра cvxpy.Problem, який використовує LSE як обмеження і чиє оптимальне рішення дасть .
model_exact, coeffs_exact = setup_exact_problem(lse)
model_exact.solve()
print(coeffs_exact.value)
[ 0.04761905 -0.57142857 1.52380952]
print(
    "L1 norm of the exact coefficients:",
    np.linalg.norm(coeffs_exact.value, ord=1),
)
L1 norm of the exact coefficients: 2.1428571428556378
Оптимізація для з використанням наближеної моделі
Може статися, що -норма для обраного набору значень вважається занадто високою. Якщо це так, і ти не можеш вибрати інший набір значень , ти можеш використовувати наближений розв'язок, що обмежує -норму до обраного порогу, мінімізуючи . Ознайомся з посібником Як використовувати наближену модель.
model_approx, coeffs_approx = setup_sum_of_squares_problem(
    lse, max_l1_norm=1.5
)
model_approx.solve()
print(coeffs_approx.value)
print(
    "L1 norm of the approximate coefficients:",
    np.linalg.norm(coeffs_approx.value, ord=1),
)
[-1.10294118e-03 -2.48897059e-01  1.25000000e+00]
L1 norm of the approximate coefficients: 1.5
Динамічні коефіцієнти MPF
Статичний MPF скасовує члени похибки Троттера у спосіб, незалежний від гамільтоніана та стану, тому він не обов'язково дає найменшу можливу похибку апроксимації для заданого гамільтоніана та початкового стану. Динамічний MPF (посилання [2], [3]) натомість знаходить залежні від часу коефіцієнти , які мінімізують відстань за нормою Фробеніуса у кожен момент часу . Як показано в розділі «Довідкова інформація», це потребує матриці перекриття між еволюціонованими Троттером станами та перекриття з точним станом — обидва з яких ми оцінюємо за допомогою бекендів тензорних мереж (TeNPy) у qiskit_addon_mpf.
Щоб скласти динамічну LSE, нам потрібні три складові:
-
Фабрика наближеного еволюціонера, яку додон запускатиме для кожного , щоб отримати у вигляді MPS/MPO. Ми будуємо її зі шаруватої структури кола Троттера порядку (один шар на
slice_by_depth), обгорнутого якLayerwiseEvolverз параметрами усічення TeNPy. -
Фабрика точного еволюціонера, яка дає високоточне еталонне значення . Ми використовуємо коло Судзукі-Троттера четвертого порядку з малим кроком за часом (
dt=0.1,order=4) як замінник точної еволюції. -
Фабрика тотожності та початковий стан MPS, які задають початкові умови для симуляції TeNPy.
Комірка нижче будує фабрику наближеного еволюціонера.
# Create approximate time-evolution circuits
single_2nd_order_circ = generate_time_evolution_circuit(
    hamiltonian, time=1.0, synthesis=SuzukiTrotter(reps=1, order=order)
)
single_2nd_order_circ = pm.run(single_2nd_order_circ)  # collect XX and YY

# Find layers in the circuit
layers = slice_by_depth(single_2nd_order_circ, max_slice_depth=1)

# Create tensor network models
models = [
    LayerModel.from_quantum_circuit(layer, conserve="Sz") for layer in layers
]

# Create the time-evolution object
approx_factory = partial(
    LayerwiseEvolver,
    layers=models,
    options={
        "preserve_norm": False,
        "trunc_params": {
            "chi_max": 64,
            "svd_min": 1e-8,
            "trunc_cut": None,
        },
        "max_delta_t": 2,
    },
)
Опції LayerwiseEvolver, які визначають деталі симуляції тензорної мережі, повинні бути обрані ретельно, щоб уникнути створення погано визначеної задачі оптимізації.
Ми апроксимуємо точний стан, еволюціонований у часі, за допомогою формули Судзукі-Троттера четвертого порядку, використовуючи малий часовий крок dt=0.1. Параметри усічення TeNPy можуть впливати на точність, тому важливо дослідити діапазон значень.
single_4th_order_circ = generate_time_evolution_circuit(
    hamiltonian, time=1.0, synthesis=SuzukiTrotter(reps=1, order=4)
)
single_4th_order_circ = pm.run(single_4th_order_circ)
exact_model_layers = [
    LayerModel.from_quantum_circuit(layer, conserve="Sz")
    for layer in slice_by_depth(single_4th_order_circ, max_slice_depth=1)
]

exact_factory = partial(
    LayerwiseEvolver,
    layers=exact_model_layers,
    dt=0.1,
    options={
        "preserve_norm": False,
        "trunc_params": {
            "chi_max": 64,
            "svd_min": 1e-8,
            "trunc_cut": None,
        },
        "max_delta_t": 2,
    },
)
Нарешті, ми визначаємо identity_factory, яка дає початковий стан MPO, і готуємо початковий стан Нееля у вигляді MPS, що відповідає ґратці, використовуваній у шаруватій моделі Троттера.
def identity_factory():
    return MPOState.initialize_from_lattice(models[0].lat, conserve=True)

mps_initial_state = MPS_neel_state(models[0].lat)
Маючи фабрики на місці, ми тепер обчислюємо динамічні коефіцієнти в кожен момент часу еволюції. Для кожного setup_dynamic_lse будує відповідні матриці перекриття за допомогою TeNPy, а setup_frobenius_problem повертає cvxpy.Problem, що мінімізує вартість за нормою Фробеніуса. Розв'язувач повертає коефіцієнти , підібрані для цього часу; ми збираємо їх у mpf_dynamic_coeffs_list. Якщо розв'язувач не спрацьовує для певного , ми повертаємося до нульових коефіцієнтів, щоб цикл продовжувався.
mpf_dynamic_coeffs_list = []
for t in trotter_times:
    print(f"Computing dynamic coefficients for time={t}")
    lse = setup_dynamic_lse(
        mpf_trotter_steps,
        t,
        identity_factory,
        exact_factory,
        approx_factory,
        mps_initial_state,
    )
    problem, coeffs = setup_frobenius_problem(lse)
    try:
        problem.solve()
        mpf_dynamic_coeffs_list.append(coeffs.value)
    except Exception as error:
        mpf_dynamic_coeffs_list.append(np.zeros(len(mpf_trotter_steps)))
        print(error, "Calculation Failed for time", t)
    print("")
Computing dynamic coefficients for time=0.5

Computing dynamic coefficients for time=0.6

Computing dynamic coefficients for time=0.7

Computing dynamic coefficients for time=0.7999999999999999

Computing dynamic coefficients for time=0.8999999999999999

Computing dynamic coefficients for time=0.9999999999999999

Computing dynamic coefficients for time=1.0999999999999999

Computing dynamic coefficients for time=1.1999999999999997

Computing dynamic coefficients for time=1.2999999999999998

Computing dynamic coefficients for time=1.4

Computing dynamic coefficients for time=1.4999999999999998
Поєднання очікуваних значень Троттера з коефіцієнтами MPF
Тепер ми обчислюємо для кожного набору коефіцієнтів (статичний точний, статичний наближений та динамічний), поширюємо стандартні похибки на кожне коло та наносимо отриману часову серію проти кривої точної діагоналізації.
sym = {1: "^", 2: "s", 4: "p"}
# Get expectation values at all times for each Trotter step
for k, step in enumerate(mpf_trotter_steps):
    trotter_curve, trotter_curve_error = [], []
    for trotter_expvals, trotter_stds in zip(
        mpf_expvals_all_times, mpf_stds_all_times
    ):
        trotter_curve.append(trotter_expvals[k])
        trotter_curve_error.append(trotter_stds[k])

    plt.errorbar(
        trotter_times,
        trotter_curve,
        yerr=trotter_curve_error,
        alpha=0.5,
        markersize=4,
        marker=sym[step],
        color="grey",
        label=f"{mpf_trotter_steps[k]} Trotter steps",
    )

# Get expectation values at all times for the static MPF with exact coeffs
exact_mpf_curve, exact_mpf_curve_error = [], []
for trotter_expvals, trotter_stds in zip(
    mpf_expvals_all_times, mpf_stds_all_times
):
    mpf_std = np.sqrt(
        sum(
            [
                (coeff**2) * (std**2)
                for coeff, std in zip(coeffs_exact.value, trotter_stds)
            ]
        )
    )
    exact_mpf_curve_error.append(mpf_std)
    exact_mpf_curve.append(trotter_expvals @ coeffs_exact.value)

plt.errorbar(
    trotter_times,
    exact_mpf_curve,
    yerr=exact_mpf_curve_error,
    markersize=4,
    marker="o",
    label="Static MPF - Exact",
    color="purple",
)

# Get expectation values at all times for the static MPF with approximate coeffs
approx_mpf_curve, approx_mpf_curve_error = [], []
for trotter_expvals, trotter_stds in zip(
    mpf_expvals_all_times, mpf_stds_all_times
):
    mpf_std = np.sqrt(
        sum(
            [
                (coeff**2) * (std**2)
                for coeff, std in zip(coeffs_approx.value, trotter_stds)
            ]
        )
    )
    approx_mpf_curve_error.append(mpf_std)
    approx_mpf_curve.append(trotter_expvals @ coeffs_approx.value)

plt.errorbar(
    trotter_times,
    approx_mpf_curve,
    yerr=approx_mpf_curve_error,
    markersize=4,
    marker="o",
    label="Static MPF - Approx",
    color="orange",
)

# Get expectation values at all times for the dynamic MPF
dynamic_mpf_curve, dynamic_mpf_curve_error = [], []
for trotter_expvals, trotter_stds, dynamic_coeffs in zip(
    mpf_expvals_all_times, mpf_stds_all_times, mpf_dynamic_coeffs_list
):
    mpf_std = np.sqrt(
        sum(
            [
                (coeff**2) * (std**2)
                for coeff, std in zip(dynamic_coeffs, trotter_stds)
            ]
        )
    )
    dynamic_mpf_curve_error.append(mpf_std)
    dynamic_mpf_curve.append(trotter_expvals @ dynamic_coeffs)

plt.errorbar(
    trotter_times,
    dynamic_mpf_curve,
    yerr=dynamic_mpf_curve_error,
    markersize=4,
    marker="o",
    label="Dynamic MPF",
    color="pink",
)

# Exact expectation values
plt.plot(
    exact_evolution_times,
    exact_expvals,
    color="red",
    linestyle="--",
    label="Exact time-evolution",
)

plt.title(f"$\\langle Z_{{{L//2-1}}} Z_{{{L//2}}} \\rangle$ vs time")
plt.xlabel("Time")
plt.ylabel("Expectation Value")
plt.legend(loc="upper center", bbox_to_anchor=(0.5, -0.2), ncol=2)
plt.grid(alpha=0.1)
plt.tight_layout()
plt.show()

Графік вище ілюструє взаємодію між похибкою Троттера та похибкою вибірки.
-
Похибка Троттера. Окремі формули добутку (сірі маркери) все більше відхиляються від точної кривої зі зростанням часу. Коло має найбільше відхилення і є найдрібнішим, але воно вже перебуває в режимі, де , тому провідний член похибки великий. Комбінації MPF (кольорові маркери) скасовують кілька з цих провідних членів похибки Троттера, тому вони відстежують точну криву значно точніше, ніж будь-яке окреме коло . Залишковий розрив відображає члени похибки Троттера вищого порядку, які MPF не скасовує: статичний MPF порядку , усуває лише перші два порядки похибки, і при великих незвільнений хвіст врешті-решт домінує — тому MPF не гарантує, що дуже дрібні кола залишаються точними в будь-який момент часу.
-
Похибка вибірки. Ширші межі похибки на кривих MPF є прямим наслідком лінійної комбінації: поширення незалежних стандартних похибок для кожного кола дає загальну дисперсію . Тому чим більша (а на практиці , яку ми контролюємо), тим більше запусків (shots) потрібно для досягнення заданої цільової невизначеності. Це компроміс, що лежить в основі опції наближеного розв'язувача в розділі «Довідкова інформація»: ми обмежуємо , щоб утримати ці накладні витрати у прийнятних межах. Важливо, що, на відміну від похибки Троттера, похибка вибірки зменшується як , тому її завжди можна зменшити, витративши більше запусків.
У прикладі великого масштабу на апаратному забезпеченні нижче апаратний шум входить як додаткове джерело похибки для кожного , яке подібним чином посилюється коефіцієнтами MPF. Ми побачимо, як пом'якшення похибок взаємодіє з MPF у цьому розділі.
Великомасштабний приклад на апаратному забезпеченні
У цьому розділі ми масштабуємо задачу за межі того, що можна точно симулювати. Ми відтворюємо деякі результати, показані в посиланні [3], використовуючи ланцюг XXZ на 50 кубітів у момент часу . Ми дотримуємося того ж чотирикрокового робочого процесу, що й у прикладі малого масштабу, тепер орієнтуючись на реальне квантове апаратне забезпечення з пом'якшенням похибок. Як і в шаблоні, кожен крок позначено безпосередньо в коді, і один крок може охоплювати кілька комірок, коли варто розглянути його проміжні результати. Відповідність дзеркалить приклад малого масштабу: визначення гамільтоніана, вибір параметрів Троттера, обчислення коефіцієнтів MPF (статичних і динамічних) та побудова кіл. Ключові відмінності такі:
-
Гамільтоніан XXZ на 50 вузлах з випадковими зв'язками, взятими з (посилання [3]).
-
Симетрична формула Троттера другого порядку з (тобто ,
symmetric=True). -
Один фіксований час еволюції . При це дає , зберігаючи дрібні складові в режимі збіжності Троттера, де модель провідної похибки, на яку покладається MPF, є дійсною.
-
Додатковий запуск для порівняння з одним колом із кроками Троттера, використаний як базовий рівень. Ми обрали , оскільки його дволкубітна глибина на апаратному забезпеченні є більшою за найглибшу складову MPF () плюс накладні витрати на запуск кількох кіл MPF — достатньо глибокою, щоб бути обмеженою шумом, що є режимом, у якому очікується, що комбінація MPF перевершить базовий рівень з одним колом. Це порівняння «одне глибоке коло» з комбінацією MPF, а не коло, що цілиться в ефективну похибку Троттера MPF (що вимагало б значно більше кроків).
Зауваж, що, хоча ми все ще на Кроці 1 тут (відображення та побудова кола), ми також попередньо обчислюємо динамічні коефіцієнти поряд зі статичними в цій комірці. Динамічні коефіцієнти залежать від та , але не від квантових вимірювань, тому їх можна обчислити будь-коли до Кроку 4. Ми робимо це зараз, щоб зберегти все налаштування, специфічне для MPF, в одному місці.
# -------------------------Step 1-------------------------
L = 50
coupling_map = CouplingMap.from_line(L, bidirectional=False)

# XXZ Hamiltonian with random couplings (Ref. [3])
np.random.seed(0)
even_edges = list(coupling_map.get_edges())[::2]
odd_edges = list(coupling_map.get_edges())[1::2]

Js = np.random.uniform(0.5, 1.5, size=L)
hamiltonian = SparsePauliOp(Pauli("I" * L))
for i, edge in enumerate(even_edges + odd_edges):
    hamiltonian += SparsePauliOp.from_sparse_list(
        [
            ("XX", (edge), 2 * Js[i]),
            ("YY", (edge), 2 * Js[i]),
            ("ZZ", (edge), 4 * Js[i]),
        ],
        num_qubits=L,
    )

observable = SparsePauliOp.from_sparse_list(
    [("ZZ", (L // 2 - 1, L // 2), 1.0)], num_qubits=L
)

total_time = 3
mpf_trotter_steps = [3, 4, 6]
order = 2
symmetric = True

# Static coefficients
lse = setup_static_lse(mpf_trotter_steps, order=order, symmetric=symmetric)
mpf_coeffs = lse.solve()
print(f"Static coefficients: {mpf_coeffs}")
print(f"L1 norm: {np.linalg.norm(mpf_coeffs, ord=1)}")

model_approx, coeffs_approx = setup_sum_of_squares_problem(
    lse, max_l1_norm=2.0
)
model_approx.solve()
print(f"Approximate coefficients: {coeffs_approx.value}")
print(f"L1 norm (approx): {np.linalg.norm(coeffs_approx.value, ord=1)}")

# -------------------------Dynamic coefficients-------------------------
single_2nd_order_circ = generate_time_evolution_circuit(
    hamiltonian, time=1.0, synthesis=SuzukiTrotter(reps=1, order=order)
)
single_2nd_order_circ = pm.run(single_2nd_order_circ)

layers = slice_by_depth(single_2nd_order_circ, max_slice_depth=1)
models = [
    LayerModel.from_quantum_circuit(layer, conserve="Sz") for layer in layers
]

approx_factory = partial(
    LayerwiseEvolver,
    layers=models,
    options={
        "preserve_norm": False,
        "trunc_params": {"chi_max": 64, "svd_min": 1e-8, "trunc_cut": None},
        "max_delta_t": 4,
    },
)

single_4th_order_circ = generate_time_evolution_circuit(
    hamiltonian, time=1.0, synthesis=SuzukiTrotter(reps=1, order=4)
)
single_4th_order_circ = pm.run(single_4th_order_circ)
exact_model_layers = [
    LayerModel.from_quantum_circuit(layer, conserve="Sz")
    for layer in slice_by_depth(single_4th_order_circ, max_slice_depth=1)
]

exact_factory = partial(
    LayerwiseEvolver,
    layers=exact_model_layers,
    dt=0.1,
    options={
        "preserve_norm": False,
        "trunc_params": {"chi_max": 64, "svd_min": 1e-8, "trunc_cut": None},
        "max_delta_t": 3,
    },
)

def identity_factory():
    return MPOState.initialize_from_lattice(models[0].lat, conserve=True)

mps_initial_state = MPS_neel_state(models[0].lat)

print(f"Computing dynamic coefficients for time={total_time}")
lse_dyn = setup_dynamic_lse(
    mpf_trotter_steps,
    total_time,
    identity_factory,
    exact_factory,
    approx_factory,
    mps_initial_state,
)
problem, coeffs_dyn = setup_frobenius_problem(lse_dyn)
try:
    problem.solve()
    mpf_dynamic_coeffs = coeffs_dyn.value
except Exception as error:
    mpf_dynamic_coeffs = np.zeros(len(mpf_trotter_steps))
    print(error, "Calculation Failed")

# -------------------------Step 1 (cont): Build circuits-------------------------
mpf_circuits = []
for k in mpf_trotter_steps:
    circuit = QuantumCircuit(L)
    circuit.x([i for i in range(L) if i % 2])
    trotter_circ = generate_time_evolution_circuit(
        hamiltonian,
        synthesis=SuzukiTrotter(reps=k, order=order),
        time=total_time,
    )
    circuit.compose(trotter_circ, qubits=range(L), inplace=True)
    mpf_circuits.append(circuit)

# Baseline "single deep circuit" comparison run with k=10 Trotter steps.
# Its two-qubit depth is deeper than the deepest MPF constituent (k_max=6) plus
# the overhead of running multiple circuits, pushing it into the noise-limited
# regime where MPF is expected to outperform. It does NOT target the MPF's effective
# Trotter error (which would require many more steps).
comp_circuit = QuantumCircuit(L)
comp_circuit.x([i for i in range(L) if i % 2])
trotter_circ = generate_time_evolution_circuit(
    hamiltonian,
    synthesis=SuzukiTrotter(reps=10, order=order),
    time=total_time,
)
comp_circuit.compose(trotter_circ, qubits=range(L), inplace=True)
mpf_circuits.append(comp_circuit)
Static coefficients: [ 0.42857143 -1.82857143  2.4       ]
L1 norm: 4.65714285714286
Approximate coefficients: [-0.4942491   0.40206845  1.09218065]
L1 norm (approx): 1.9884981979026675
Computing dynamic coefficients for time=3
Тепер ми оптимізуємо кола для обраного бекенду. Ми використовуємо готовий менеджер проходів Qiskit з optimization_level=3, який автоматично обирає добрий набір фізичних кубітів і маршрутизує кожне коло на топологію пристрою.
# -------------------------Step 2-------------------------
service = QiskitRuntimeService()
# backend = service.least_busy(operational=True, simulator=False, min_num_qubits=L)
backend = service.backend("ibm_fez")
print(backend)

transpiler = generate_preset_pass_manager(
    optimization_level=3, backend=backend
)
transpiled_circuits = [transpiler.run(circ) for circ in mpf_circuits]

isa_observables = [
    observable.apply_layout(circ.layout) for circ in transpiled_circuits
]
<IBMBackend('ibm_fez')>
Запуск глибших кіл на реальному апаратному забезпеченні вимагає агресивного пом'якшення похибок. Ми вмикаємо динамічне розчеплення, твірлінг вентилів і вимірювань, пом'якшення похибок вимірювання та екстраполяцію до нульового шуму (ZNE). Зауваж, що фактори шуму ZNE, які ми використовуємо тут (1, 1.2, 1.4), менші, ніж у сценарії з дрібним колом, оскільки глибші складові MPF вже близькі до порогу шуму, і великі посилення шуму виштовхнули б їх за межу, де екстраполяція ZNE є надійною.
Ми надсилаємо всі чотири кола (три складові MPF при плюс базовий рівень ) в одному завданні Estimator.
# -------------------------Step 3-------------------------
estimator = Estimator(mode=backend)
estimator.options.default_shots = 30000

# Error suppression/mitigation
estimator.options.dynamical_decoupling.enable = True
estimator.options.twirling.enable_gates = True
estimator.options.twirling.enable_measure = True
estimator.options.twirling.num_randomizations = "auto"
estimator.options.twirling.strategy = "active-accum"
estimator.options.resilience.measure_mitigation = True
estimator.options.experimental.execution_path = "gen3-turbo"

estimator.options.resilience.zne_mitigation = True
estimator.options.resilience.zne.noise_factors = (1, 1.2, 1.4)
estimator.options.resilience.zne.extrapolator = "linear"

estimator.options.environment.job_tags = ["TUT_MPF"]

job_50 = estimator.run(
    [
        (circ, observable)
        for circ, observable in zip(transpiled_circuits, isa_observables)
    ]
)
Ми отримуємо очікувані значення та стандартні відхилення для кожного кола з результату завдання, а потім об'єднуємо їх з кожним набором коефіцієнтів MPF точно так само, як у прикладі малого масштабу: , з поширеною дисперсією .
# -------------------------Step 4-------------------------
result = job_50.result()
evs = [res.data.evs for res in result]
std = [res.data.stds for res in result]

print(evs)
print(std)
[array(-0.07916195), array(-0.04479681), array(-0.2560756), array(-0.06045848)]
[array(0.04605538), array(0.10056336), array(0.14426151), array(0.04059092)]
exact_mpf_std = np.sqrt(
    sum([(coeff**2) * (std**2) for coeff, std in zip(mpf_coeffs, std[:3])])
)
print(
    "Exact static MPF expectation value: ",
    evs[:3] @ mpf_coeffs,
    "+-",
    exact_mpf_std,
)
approx_mpf_std = np.sqrt(
    sum(
        [
            (coeff**2) * (std**2)
            for coeff, std in zip(coeffs_approx.value, std[:3])
        ]
    )
)
print(
    "Approximate static MPF expectation value: ",
    evs[:3] @ coeffs_approx.value,
    "+-",
    approx_mpf_std,
)
dynamic_mpf_std = np.sqrt(
    sum(
        [
            (coeff**2) * (std**2)
            for coeff, std in zip(mpf_dynamic_coeffs, std[:3])
        ]
    )
)
print(
    "Dynamic MPF expectation value: ",
    evs[:3] @ mpf_dynamic_coeffs,
    "+-",
    dynamic_mpf_std,
)
Exact static MPF expectation value:  -0.5665938395816946 +- 0.3925273058119915
Approximate static MPF expectation value:  -0.25856647611537903 +- 0.164249927266166
Dynamic MPF expectation value:  -0.12667812062949296 +- 0.06059471006973169
sym = {3: "^", 4: "s", 6: "p"}
for k, step in enumerate(mpf_trotter_steps):
    plt.errorbar(
        k,
        evs[k],
        yerr=std[k],
        alpha=0.5,
        markersize=4,
        marker=sym[step],
        color="grey",
        label=f"{mpf_trotter_steps[k]} Trotter steps",
    )

plt.errorbar(
    3,
    evs[-1],
    yerr=std[-1],
    alpha=0.5,
    markersize=8,
    marker="x",
    color="blue",
    label="10 Trotter steps",
)

plt.errorbar(
    4,
    evs[:3] @ mpf_coeffs,
    yerr=exact_mpf_std,
    markersize=4,
    marker="o",
    color="purple",
    label="Static MPF",
)

plt.errorbar(
    5,
    evs[:3] @ coeffs_approx.value,
    yerr=approx_mpf_std,
    markersize=4,
    marker="o",
    color="orange",
    label="Approximate static MPF",
)

plt.errorbar(
    6,
    evs[:3] @ mpf_dynamic_coeffs,
    yerr=dynamic_mpf_std,
    markersize=4,
    marker="o",
    color="pink",
    label="Dynamic MPF",
)

exact_obs = -0.24384471447172074  # Calculated via Tensor Network calculation
plt.axhline(
    y=exact_obs, linestyle="--", color="red", label="Exact time-evolution"
)

plt.title(
    f"$\\langle Z_{{{L//2-1}}} Z_{{{L//2}}} \\rangle$ at time {total_time} for the different methods"
)
plt.xlabel("Method")
plt.ylabel("Expectation Value")
plt.legend(loc="upper center", bbox_to_anchor=(0.5, -0.2), ncol=2)
plt.grid(alpha=0.1)
plt.tight_layout()
plt.show()

Кілька спостережень про наведені вище результати на апаратному забезпеченні:
-
Заглиблення не безкоштовне на апаратному забезпеченні. Базові рівні з одним колом розповідають про це прямо: коло по суті точне ( проти еталонного значення ), тоді як глибший базовий рівень гірший (, відхилення на ), а не кращий. Коли похибка Троттера вже мала, додавання кроків здебільшого поглиблює коло і накопичує більше шуму вентилів та декогеренції. Це саме той режим, для якого побудовано MPF: досягти точності глибокого кола, використовуючи лише дрібні складові.
-
MPF з малою нормою перевершує глибоке окреме коло. Наближений статичний MPF (обмежений на ) дає , у межах від еталонного значення і значно ближче, ніж базовий рівень . Динамічний MPF () також помітно перевершує цей базовий рівень. Обидва об'єднують лише дрібні кола , проте відновлюють відповідь, яку глибоке окреме коло не змогло отримати.
-
Норма коефіцієнтів важливіша за математичну оптимальність. Точний статичний MPF має і є найгіршим оцінювачем з усіх (, відхилення понад ): велика норма коефіцієнтів посилює залишковий шум вентилів, декогеренцію та похибку ZNE для кожного приблизно на той самий фактор, переважаючи скасування похибки Троттера, яке вона забезпечує. Обмеження норми (наближений статичний розв'язувач, ) усуває це переважання і дає найкращу оцінку — навіть попри те, що його коефіцієнти вже не скасовують провідну похибку Троттера точно.
-
Окремі дрібні кола все ще можуть бути конкурентоспроможними. Одинока складова () сама по собі тут по суті точна — у цьому запуску вона навіть трохи ближча, ніж наближений статичний MPF. Проблема в тому, що заздалегідь невідомо, яке саме потрапляє у «солодку точку» «збіжне, але ще не обмежене шумом», а безпечний на вигляд вибір просто поглибити (), щоб гарантувати збіжність Троттера, є саме тим, що зазнає невдачі. MPF дає принципову комбінацію дрібних кіл, яка не вимагає вгадування правильної глибини.
Практичний висновок полягає в тому, що на апаратному забезпеченні MPF слід поєднувати із сильним пом'якшенням похибок для кожного окремого , -норму коефіцієнтів слід тримати помірною (використовуй наближений розв'язувач або динамічний MPF), а кроки Троттера слід обирати так, щоб — тут при дає , зберігаючи складові в межах збіжного режиму, де модель провідної похибки, на яку покладається статичний MPF, є дійсною. З цими виборами MPF з малою нормою тут відповідають збіжному окремому колу, тоді як наївний базовий рівень «просто поглиблюй» — ні, відновлюючи перевагу глибини над точністю, показану в посиланні [3]. Зауваж також, що окремі запуски шумні — при іншому надсиланні того самого завдання (або на іншому бекенді) точний порядок може змінитися; надійні тенденції такі: MPF з малим показують добрі результати, точний статичний MPF з великим посилюється апаратним шумом, а надто глибоке окреме коло обмежене шумом.
Наступні кроки
Якщо ця робота видалася тобі цікавою, тебе можуть зацікавити такі матеріали:
- Як обрати кроки Троттера для MPF — практичні поради щодо вибору значень , щоб уникнути нестабільностей
- Як використовувати наближену модель — налаштування обмеження -норми та опцій розв'язувача для наближеного статичного MPF
- Довідник API
qiskit-addon-mpf— повна документація для статичних, динамічних та модулів бекендів
Посилання
[1] Vazquez, A. C., Egger, D. J., Ochsner, D., & Woerner, S. Well-conditioned multi-product formulas for hardware-friendly Hamiltonian simulation. Quantum, 7, 1067 (2023)
[2] Zhuk, S., Robertson, N. F., & Bravyi, S. Trotter error bounds and dynamic multi-product formulas for Hamiltonian simulation. Physical Review Research, 6(3), 033309 (2024)
[3] Robertson, N. F., et al. Tensor network enhanced dynamic multiproduct formulas. arXiv:2407.17405 (2024)